

Blog
RTK tehnologija: Jedro natančnega pozicioniranja robotskih kosilnic – vendar ali je to dovolj?

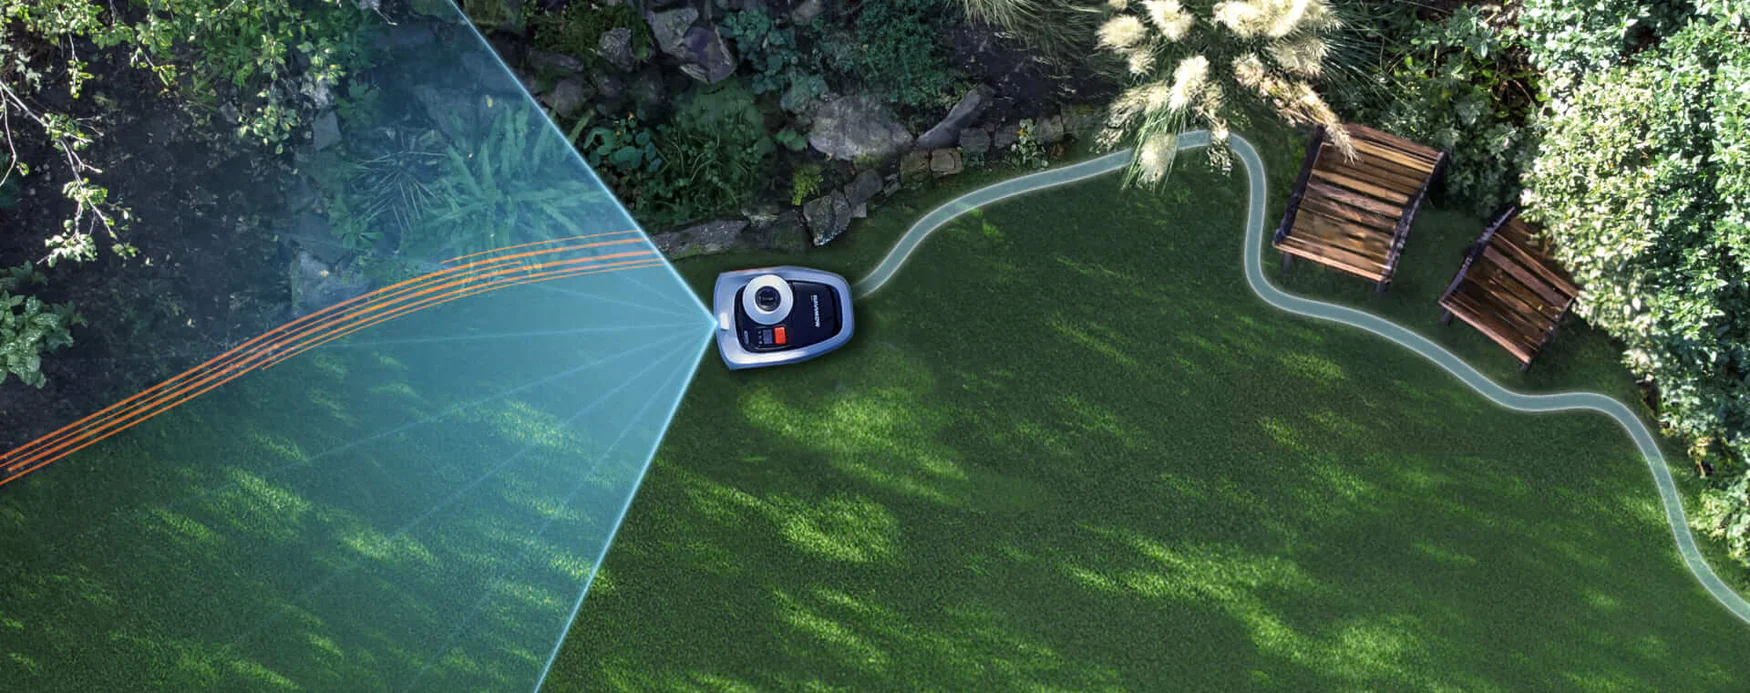
Predstavljajte si naslednje: med vožnjo domov iz službe vaš pametni telefon nenadoma odpove kot navigacijska naprava. Ali bi še vedno našli pot domov? Tehnologija GNSS (Global Navigation Satellite System) se morda zdi samoumevna, vendar je ključna za določanje naše lokacije, navigacijo in raziskovanje okolice. Njena natančnost in priročnost sta globoko vtkani v naše vsakdanje življenje.
Navdihnjeni s tem je RTK (Real-Time Kinematic), ki se zanaša na GNSS satelitske signale kot primarni vir podatkov za pozicioniranje, postal široko uporabljen v robotskih kosilnicah. Ta tehnologija omogoča doseganje centimetrske natančnosti in spreminja način nege trate. Toda ali so današnji RTK sistemi pozicioniranja lahko tako »pametni« kot GNSS tehnologija v pametnih telefonih? Ali lahko robotskim kosilnicam učinkovito pomagajo natančno določiti položaj in narediti vzdrževanje trate učinkovitejše? Poglejmo podrobneje.
1. Katere učinkovite tehnologije pozicioniranja so na voljo za robotske kosilnice?
1.1 RTK tehnologija pozicioniranja
RTK oziroma Real-Time Kinematics je diferencialna tehnologija pozicioniranja na osnovi faze nosilnega vala, ki omogoča centimetrsko natančnost in se s tem razlikuje od drugih sistemov pozicioniranja. Razlog, da RTK dosega realnočasovno centimetrsko natančnost, temelji na treh glavnih dejavnikih:
1.1.1
Uporablja meritve faze nosilnega vala kot informacijo o razdalji, kar izboljša natančnost za 2 do 3 velikostne rede v primerjavi s tradicionalnimi meritvami psevdorazdalje.
1.1.2
Z diferencialnimi izračuni podatkov z bližnjih baznih postaj je mogoče učinkovito odpraviti različne sistematične napake.
1.1.3
Čeprav so meritve faze nosilnega vala zelo natančne, lahko negotovost začetne faze povzroči problem »celoštevilske nedoločljivosti«, kar pomeni, da ni znano, koliko celih ciklov nosilnega vala je bilo vključenih med prenosom signala. Vendar RTK algoritem lahko natančno določi število celih ciklov in tako doseže centimetrsko natančnost pozicioniranja.
Če povzamemo, RTK diferencialno pozicioniranje na osnovi faze nosilnega vala združuje visoko natančna opazovanja faze, diferencialne korekcije, reševanje celoštevilske nedoločljivosti in odpravljanje večpotnih motenj, da omogoči centimetrsko visoko natančno pozicioniranje. Za ponazoritev: če je bila prejšnja natančnost dolžina dveh avtomobilov Cadillac, je trenutna natančnost primerljiva z velikostjo nohta—izjemno natančno za domačo trato. Posledično lahko robotske kosilnice zdaj natančno kosijo določena območja, podobno kot sodobni robotski sesalniki.
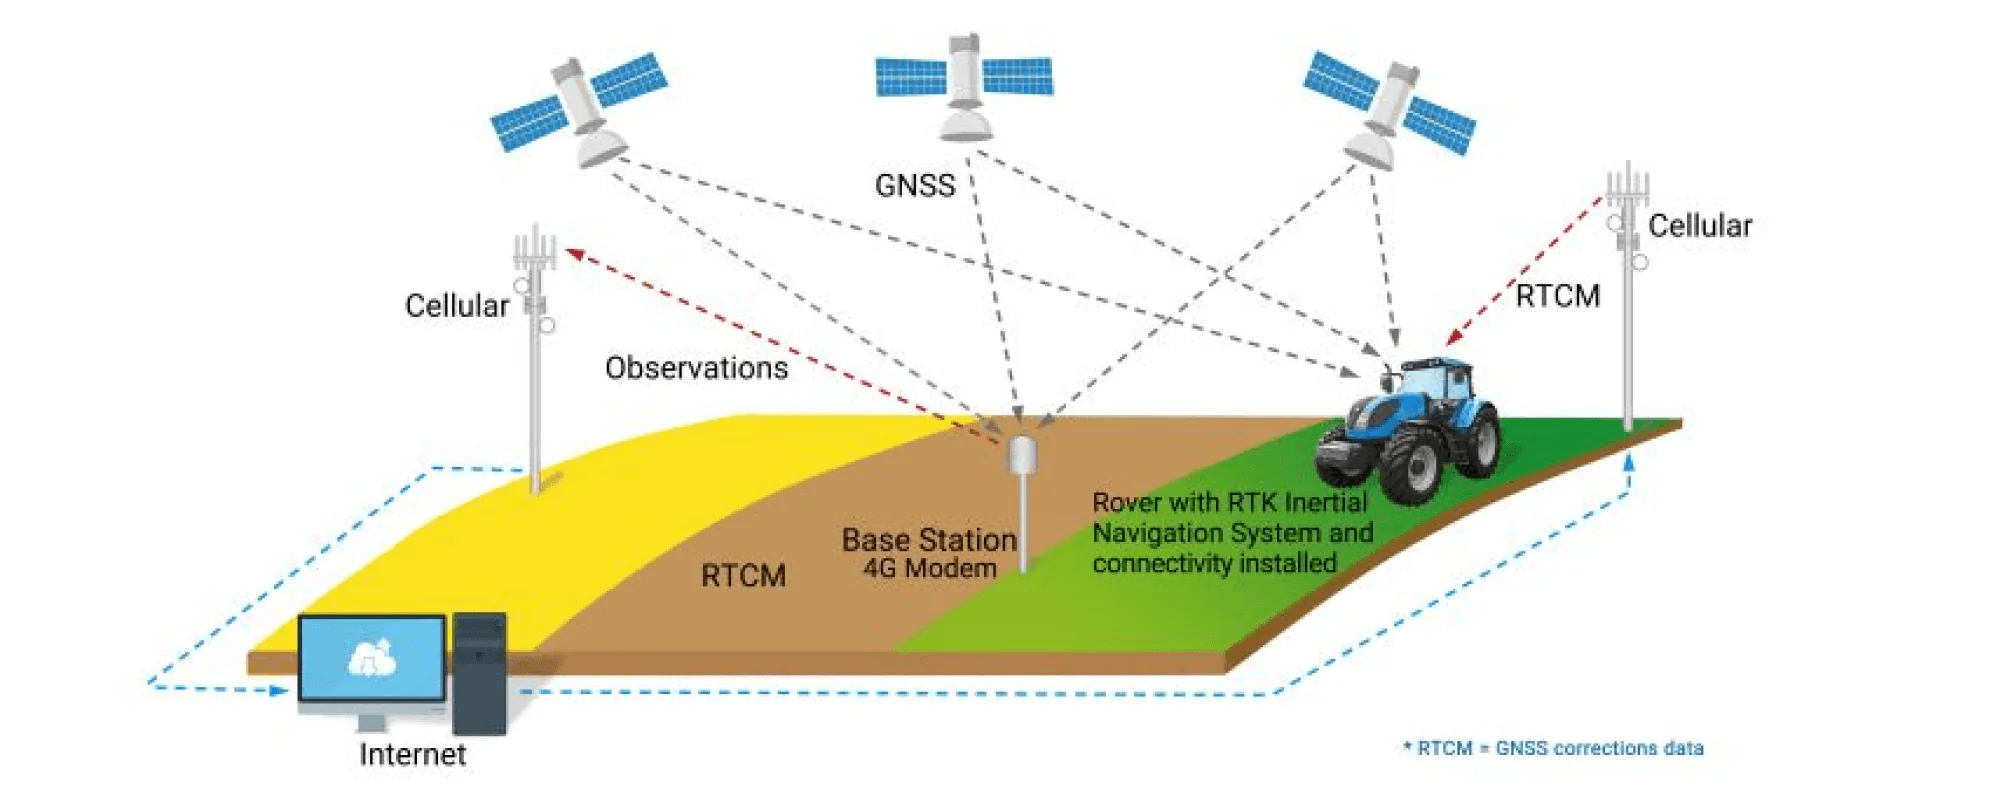
Poleg tega se diferencialni signali med bazno postajo in roverjem izračunavajo v realnem času za zagotavljanje korekcijskih informacij, visoka frekvenca prenosa podatkov (običajno med 1 Hz in 20 Hz) pa omogoča hitro posodabljanje pozicije, kar pomeni, da imajo RTK sistemi zelo hiter odzivni čas in dosegajo milisekundno natančnost. Široka pokritost diferencialnih signalov pomaga učinkovito popravljati napake, ki jih povzročajo večpotni učinki in okoljske motnje (kot so stavbe in drevesa), ter zmanjšuje vpliv lokalnih pogojev na proces pozicioniranja.
Vendar to ne pomeni, da je RTK tehnologija brezhibna. Visoka odvisnost RTK sistemov od satelitskih signalov bazne postaje in roverja jih naredi ranljive za napake v pozicioniranju, zlasti na območjih z nezadostno pokritostjo ali ob ovirah, kot so drevesa. Poleg tega sta namestitev in delovanje RTK sistemov lahko precej zapletena ter zahtevata specializirano znanje za konfiguracijo in vzdrževanje, kar lahko omejuje širšo uporabo tehnologije.
Kljub temu ostaja to najbolj razširjena metoda pozicioniranja za robotske kosilnice, medtem ko tehnološka podjetja raziskujejo dodatne možnosti optimizacije, kot so naslednje metode.
1.2 VSLAM
Kot druga široko uporabljena tehnologija pozicioniranja je VSLAM (Visual Simultaneous Localization and Mapping) zaradi nizkih stroškov in hitre prilagodljivosti spremembam okolja vse pogosteje predmet raziskav tehnoloških podjetij.
VSLAM je tehnika, ki uporablja vizualne informacije za lokalizacijo in gradnjo zemljevida okolja. Združuje računalniški vid, robotiko in podatke senzorjev ter omogoča gradnjo zemljevida v realnem času ob hkratnem natančnem določanju položaja v neznanem okolju. Običajno uporablja različne vrste kamer—monokularne, stereo ali RGB-D kamere—za zajem slik okolice, iz katerih izlušči ključne značilnosti, kot so vogali in robovi. Uporablja algoritme obdelave slike, kot sta SIFT in ORB, za ujemanje značilnosti in nato izračuna položaj in orientacijo robota v prostoru ter postopno gradi 2D ali 3D zemljevid okolja.
Morda se sliši zapleteno, vendar je osnovna ideja preprosta: robot med premikanjem opazuje okolje s kamerami. Med navigacijo zbira vizualne podatke za ustvarjanje natančnega zemljevida v realnem času. To mu omogoča sprejemanje informiranih odločitev glede naslednjih dejanj na podlagi razporeditve okolja. Tehnologija se uporablja v različnih mobilnih robotih, vključno z droni, robotskimi sesalniki in avtonomnimi vozili.
Vendar ima VSLAM tudi pomanjkljivosti. Zahteva veliko računske moči za obdelavo obsežnih slikovnih podatkov v realnem času, kar pomeni potrebo po učinkovitih algoritmih in zmogljivi strojni opremi. Za razliko od RTK je VSLAM občutljiv na okoljske dejavnike, kot so spremembe osvetlitve, barve in scena. Dež, sneg in prah lahko povzročijo netočnosti pri gradnji zemljevida, kar ovira navigacijo. Poleg tega je njegov doseg omejen, saj je odvisen izključno od vgrajenih kamer.
1.3 Lidar SLAM
Lidar SLAM je metoda lokalizacije in kartiranja v realnem času, ki uporablja laserski radar. Ustvari lahko 2D ali 3D zemljevide, običajno predstavljene kot tridimenzionalni oblaki točk ali mrežni modeli. Metoda je podobna VSLAM, saj obe vključujeta kartiranje okolja. Vendar Lidar SLAM temelji na Lidar senzorju, ki meri razdalje z oddajanjem laserskih impulzov in sprejemanjem odbojev, kar ustvarja visoko natančne podatke o okolju.
Med premikanjem robot neprestano zajema podatke oblaka točk in gradi zemljevid, kar mu pomaga pri natančni lokalizaciji.
V primerjavi z VSLAM Lidar SLAM zagotavlja višjo ločljivost okoljskih podatkov in večjo natančnost v kompleksnih okoljih, kot so mestne ulice ali notranji prostori. Ker uporablja lasersko merjenje, ni občutljiv na svetlobne pogoje. Slabost pa so visoki stroški. Velike količine podatkov zahtevajo zmogljivo procesiranje in povečujejo stroške razvoja. Sistem Lidar SLAM je lahko večkrat dražji od VSLAM rešitve.
1.4 UWB
UWB (Ultra-Wideband) pozicioniranje je tehnologija, ki uporablja ultraširokopasovne frekvenčne signale za relativno pozicioniranje in merjenje razdalje. Primarno se uporablja v notranjih scenarijih pozicioniranja in dosega podmetrsko ali centimetrsko natančnost. UWB ima močne penetracijske sposobnosti, saj učinkovito prehaja skozi stene in druge ovire ter ohranja dobro delovanje v kompleksnih notranjih okoljih, kot so sledenje sredstev, lokalizacija osebja in navigacija. Posebej opazna značilnost UWB je njegova sposobnost hkratnega podpiranja pozicioniranja in komunikacije več naprav. Zaradi teh prednosti se je UWB začel uporabljati tudi v zunanjih robotskih kosilnicah.
Vendar je njegov učinkoviti komunikacijski doseg običajno precej kratek, običajno med nekaj deset in sto metri. Ta omejitev lahko zahteva dodatne bazne postaje ali relejno opremo za večje travnate površine, kar je lahko omejujoče. Poleg tega UWB pozicioniranje zahteva namestitev več baznih postaj ali sidrnih naprav znotraj nadzorovanega območja za doseganje natančne lokalizacije, kar povečuje kompleksnost in stroške namestitve ter vzdrževanja. Skratka, čeprav je učinkovit v notranjih prostorih, ima pri uporabi na prostem številne omejitve.
Na tej točki se morda počutite nekoliko zmedeno: zdi se, kot da nobena od teh rešitev ni zares zanesljiva?
2. Ali obstaja optimalna rešitev za pozicioniranje robotskih kosilnic?
Iz analize prednosti in slabosti različnih priljubljenih tehnologij pozicioniranja, omenjenih zgoraj, je jasno, da ima vsaka tehnologija svoje pomanjkljivosti. Zato se nekatera podjetja na področju robotskih kosilnic odločajo za kombinacijo več tehnologij za doseganje najboljše rešitve. Med obravnavanimi možnostmi ima RTK tehnologija nedvomno osrednjo vlogo zaradi svojih najpomembnejših prednosti in najmanjšega števila slabosti. Preprosto moramo graditi na tej osnovi in vključiti druge tehnologije za maksimalno izboljšanje zmogljivosti pozicioniranja robotskih kosilnic.
2.1 RTK + UWB? Ni optimalno
Najprej razmislimo, ali lahko kombinacija RTK in UWB reši težave. Pri RTK, dokler so rešene težave pokritosti baznih postaj za sprejem GNSS signalov in motnje signala, ni dvoma o zmogljivosti pozicioniranja. Težavo baznih postaj je mogoče obvladati; dokler je na območju na voljo dovolj GNSS satelitov, lahko glede na potrebe kosilnice postavimo zadostno število baznih postaj za reševanje morebitnih težav s pokritostjo signala na velikih travnatih površinah. Toda ali lahko UWB reši problem motenj signala? To je nekoliko negotovo.
Drugič, UWB pozicioniranje zahteva namestitev več baznih postaj ali sidrnih točk znotraj delovnega območja za doseganje natančne lokalizacije. To lahko pomeni visoke stroške in čas namestitve na velikih travnatih površinah ali v kompleksnih okoljih, kar pojasnjuje, zakaj je primernejši za notranje pozicioniranje. Poleg tega, čeprav imajo UWB signali določeno stopnjo penetracijske sposobnosti, so lahko v določenih situacijah (kot so gosta vegetacija ali stavbe) še vedno blokirani ali oslabljeni, kar vpliva na zmogljivost pozicioniranja.
2.2. RTK + Laser? Preveč drago
Kaj se zgodi, ko RTK tehnologijo pozicioniranja združimo z lasersko tehnologijo pozicioniranja? Iz prejšnjih razprav vemo, da RTK pozicioniranje ponuja centimetrsko natančnost. Zrele tehnologije, kot je Lidar SLAM, prav tako ponujajo odlično natančnost in odpornost na motnje, kar pomeni, da bi njihova kombinacija potencialno lahko dosegla natančnost pozicioniranja, kjer 1 + 1 > 2. Vendar so tehnični in vzdrževalni stroški, povezani s takšno rešitvijo, izjemno visoki, zaradi česar je za povprečnega potrošnika skoraj nedosegljiva. Zato bomo to možnost za zdaj pustili ob strani.
2.3 RTK + VSLAM? Da!
Ali lahko kombinacija RTK in VSLAM ustvari vizualno-fuzijski sistem pozicioniranja, ki končno reši težavo? S tehničnega vidika VSLAM rešuje neizogibne motnje signala RTK, ki jih povzročajo ovire na poti robota, saj lahko neprekinjeno gradi zemljevid in s tem pomaga stroju pri izogibanju oviram ter zmanjšuje motnje signala. Z vidika stroškov VSLAM uporablja zrele vizualne algoritme, ki so široko uveljavljeni v različnih sektorjih, kar bistveno znižuje stroške. Zato sta obe težavi rešeni! Hkrati lahko RTK učinkovito ublaži pomanjkljivosti VSLAM tehnologije in zaščiti sistem pred morebitnimi okoljskimi motnjami, ki jih povzročajo dež, sneg ali prah, s čimer se maksimalno izkoristijo prednosti njune kombinacije.
Kot primer si lahko ogledamo EFLS 2.0, uporabljen v robotski kosilnici Navimow, da natančneje preučimo uporabo te tehnologije.
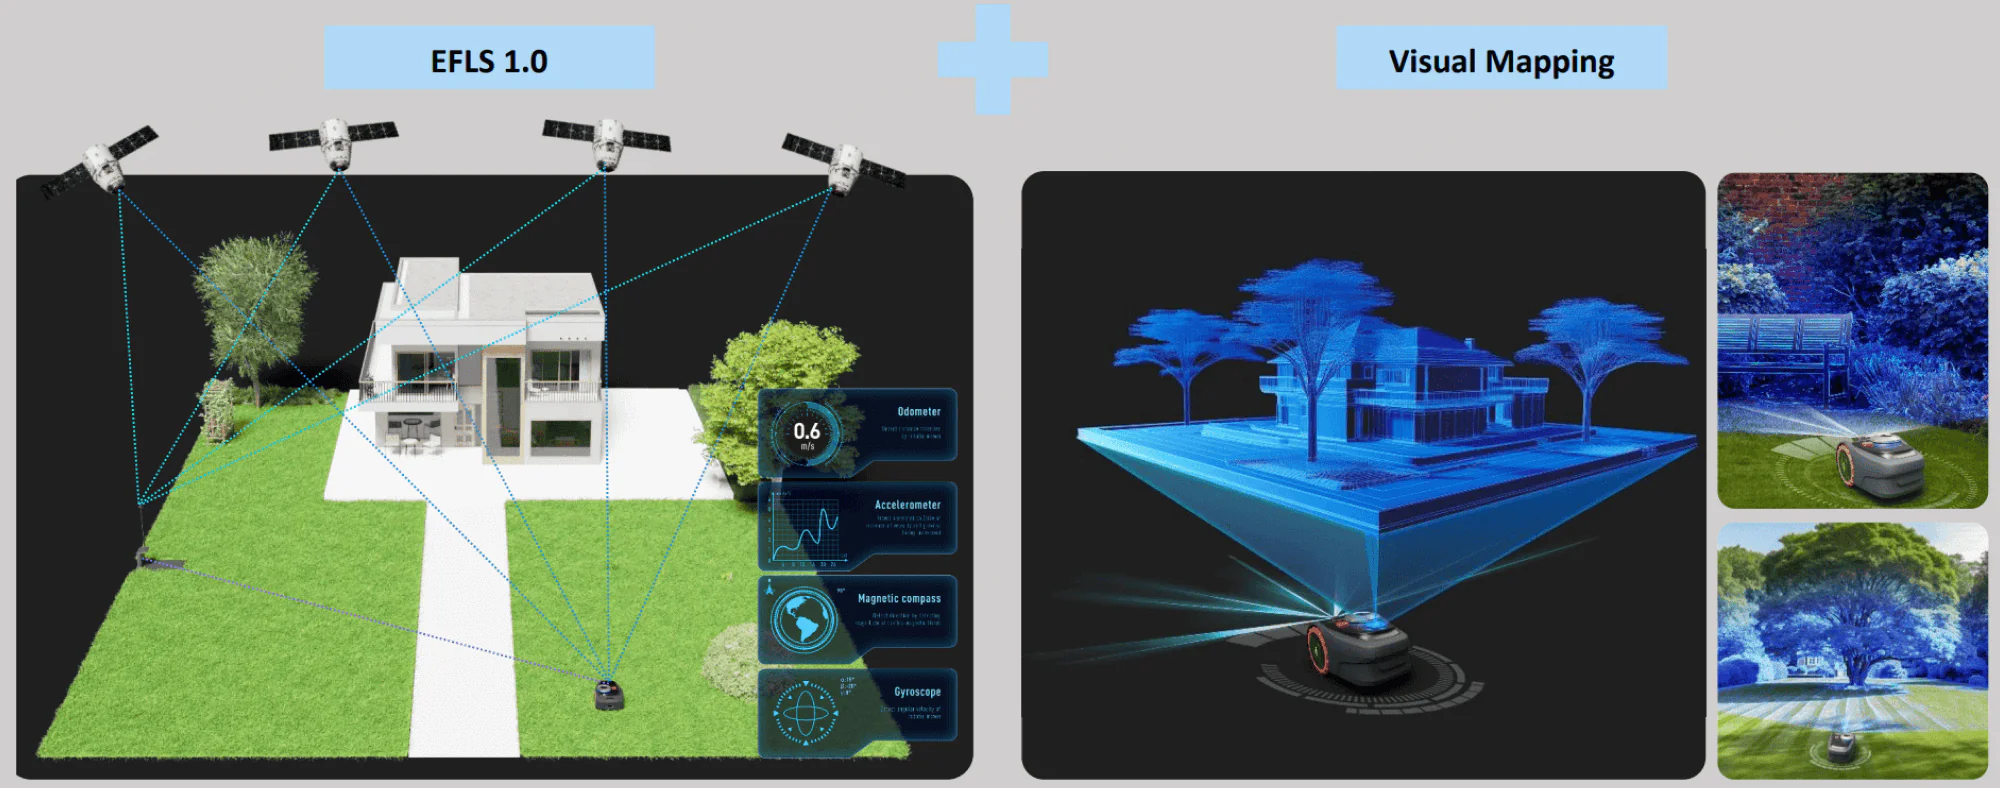
EFLS ali Exact Fusion Locating System za stabilno delovanje zahteva najmanj 10 satelitov. Združuje satelitsko pozicioniranje s signali več senzorjev za izračun pozicije robotske kosilnice v realnem času ter dosega centimetrsko natančnost. Satelitski signali za EFLS izvirajo iz RTK pozicioniranja, pri čemer tako robotska kosilnica Navimow kot antena sprejemata te signale. Polnilna postaja omogoča prenos signalov z antene na kosilnico, kar omogoča sinhrone izračune in zmanjšanje napak pozicioniranja.
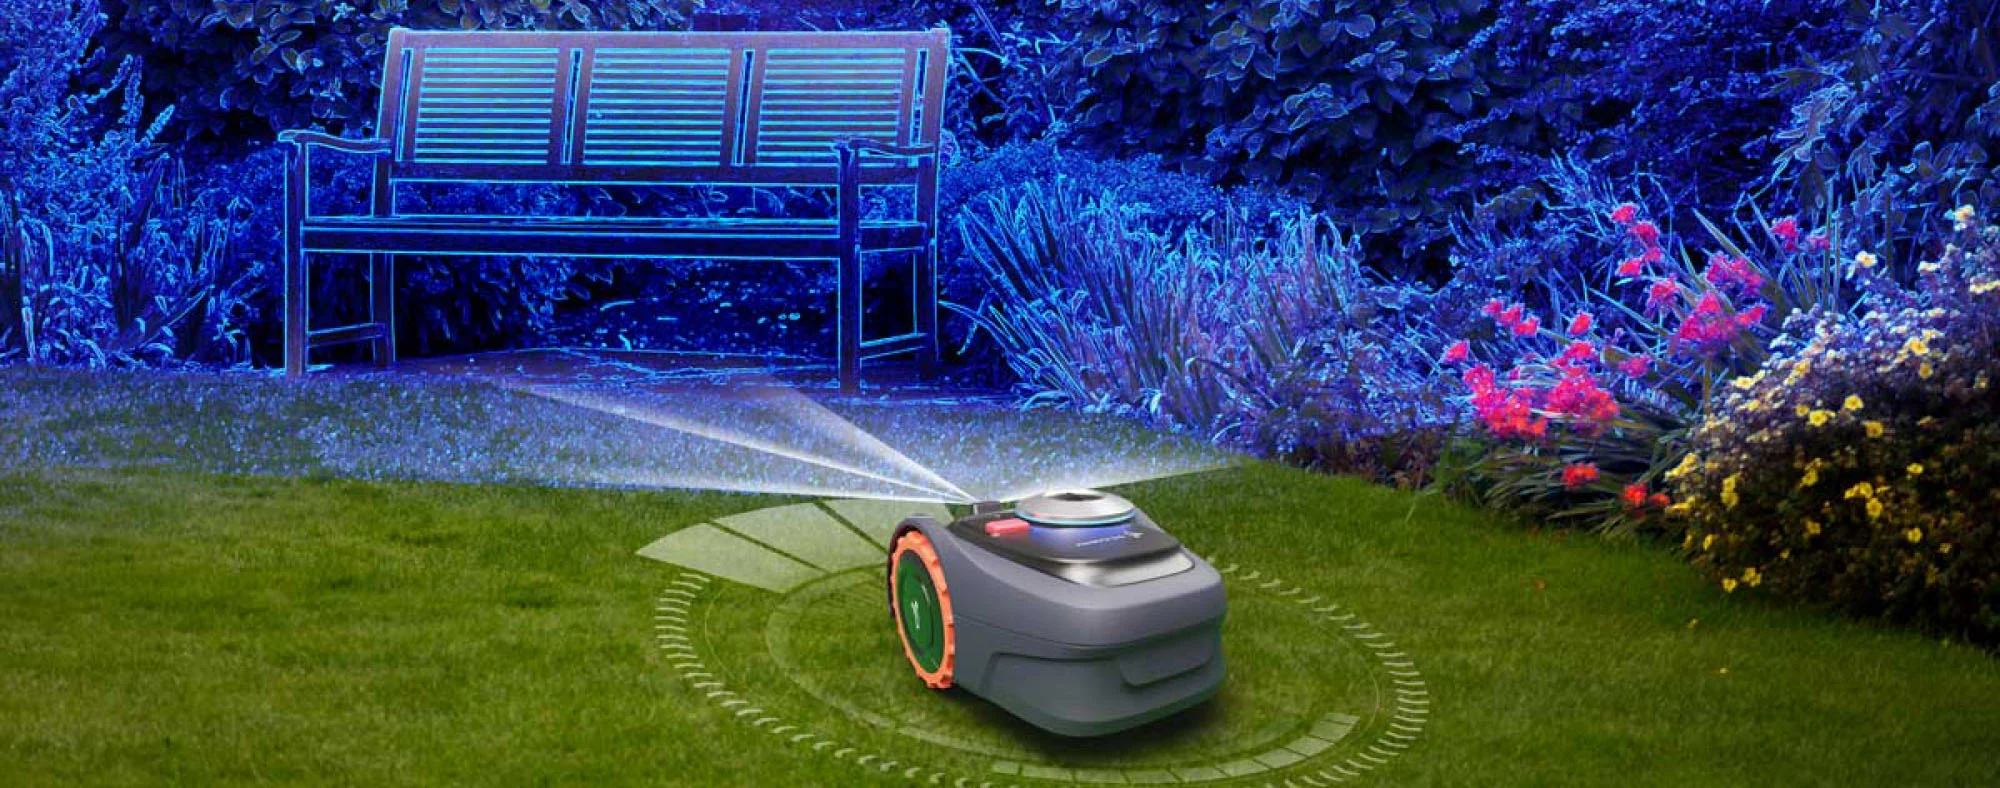
Vendar se lahko satelitski signali med neugodnimi vremenskimi razmerami, kot sta dež ali sneg, blokirajo. Za ohranjanje natančne pozicije v takšnih situacijah je v sistem integrirana vizualna referenčna točka. Na območjih s slabšo satelitsko pokritostjo kamera prevzame vlogo zagotavljanja bolj zanesljive pozicije robota. Proces vizualnega kartiranja je sestavljen iz treh ključnih korakov:
Korak 1: Zbiranje vizualnih podatkov
Med začetnim kartiranjem in prvim celotnim ciklom košnje kosilnica zbira vizualne podatke.
Korak 2: Optimizacija vizualnega zemljevida
Po vrnitvi na polnilno postajo kosilnica samodejno optimizira vizualni zemljevid. Ta optimizacija traja več ur in se ustavi, če kosilnica zapusti postajo.
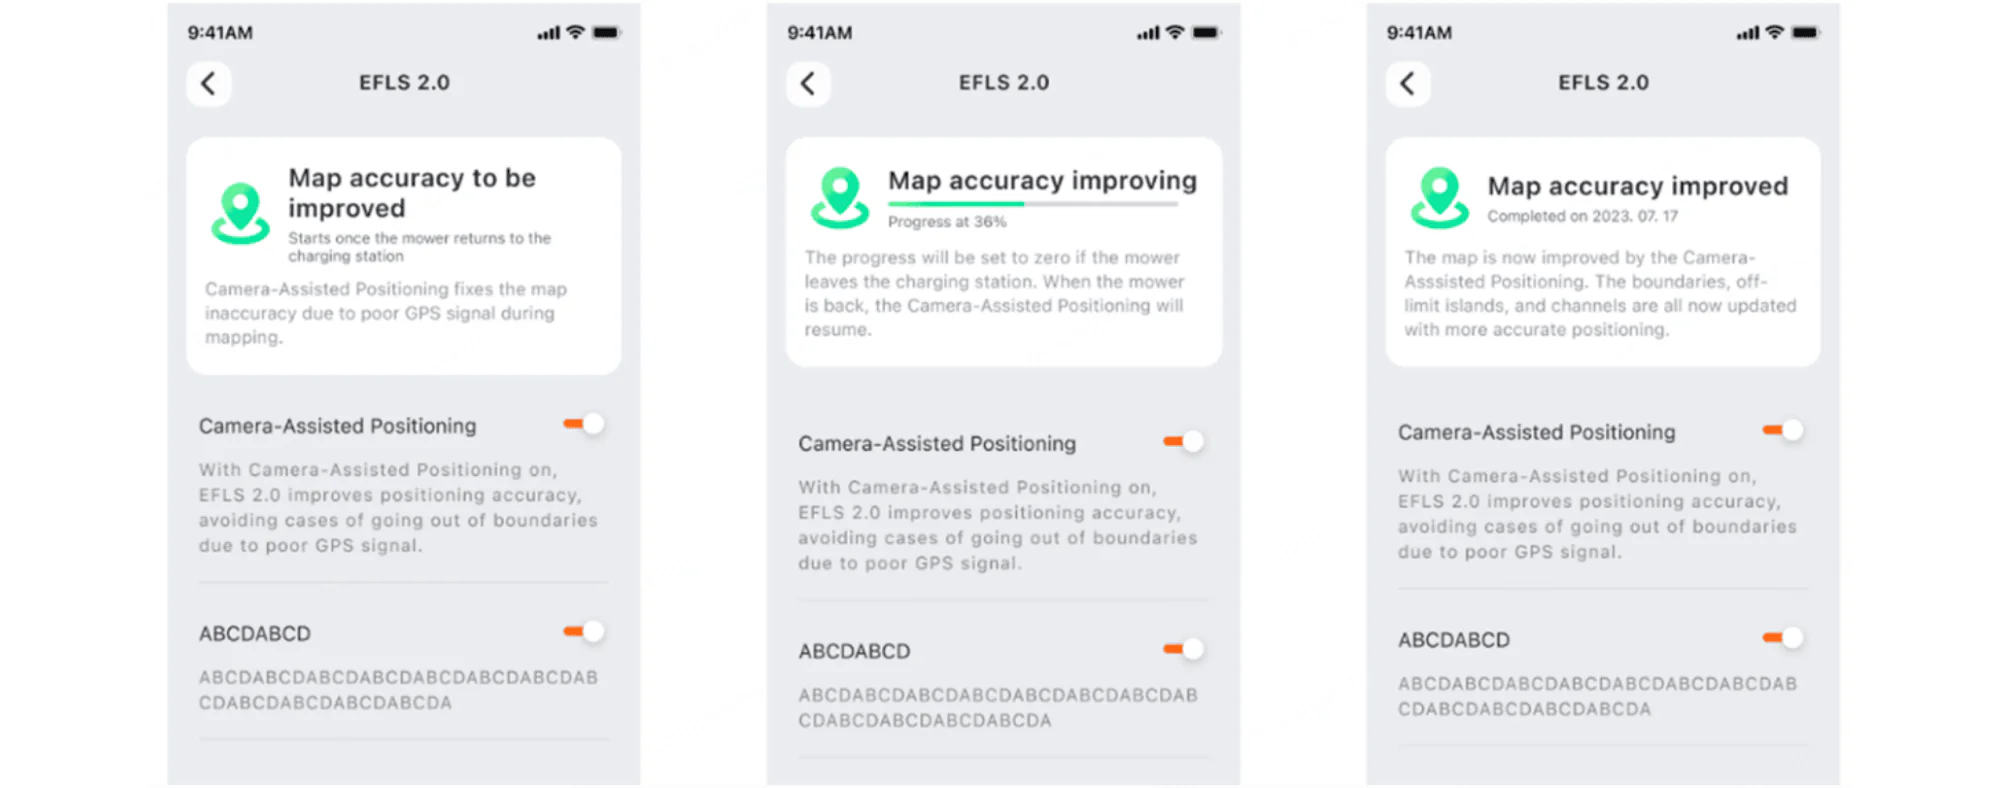
Korak 3: Vizualna lokalizacija
Ko so RTK signali med košnjo šibki, robotska kosilnica primerja vizualne značilnosti v realnem času s podatki vizualnega zemljevida za izračun svoje lokacije, kar zagotavlja neprekinjeno košnjo.
Poleg tega lahko robot s pomočjo Visionfence v kratkem času hitro reagira na ovire pred seboj in tako zagotovi učinkovit proces košnje.
Zdaj pa uživajmo v izboljšani učinkovitosti in izjemni izkušnji vzdrževanja trate, ki jo prinaša kombinacija obeh RTK tehnologij v robotski kosilnici Navimow.
Jasno je, da vloge tehnologije pozicioniranja pri vzdrževanju trate ni mogoče preceniti. Glede na to, kar smo se naučili, bi morali zdaj razumeti prednosti in slabosti različnih pristopov. Kljub morebitnim prihodnjim napredkom kombinacija RTK in VSLAM trenutno izstopa kot najboljši pristop. Robotska kosilnica Navimow ponazarja to učinkovito povezavo, zato si jo vsekakor oglejte podrobneje!